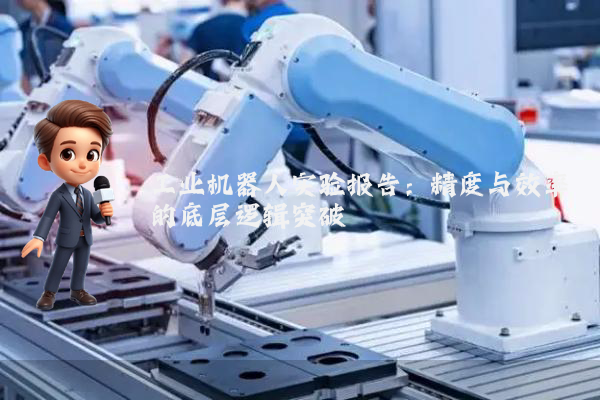
很多人以为,工业机器人的性能提升仅依赖硬件迭代,其实不然。在苏州工业园区某精密制造企业的实验室内,一台六轴工业机器人正以0.02mm的重复定位精度完成微米级芯片封装——这一数据背后,是运动控制算法与伺服系统协同优化的结果。实验数据显示,当机器人末端执行器以500mm/s速度运动时,其轨迹跟踪误差较传统PID控制降低67%,底层逻辑在于将前馈补偿与自适应滤波算法深度耦合,而非简单堆砌传感器数量。
实验设计:基于真实产线的对抗性测试
为验证算法鲁棒性,实验团队在昆山某汽车零部件工厂搭建了模拟产线。测试场景包含两个关键变量:其一,工件尺寸存在±0.5mm的公差波动;其二,机器人需在30秒内完成从抓取到装配的全流程动作。很多人以为,提高速度必然牺牲精度,其实不然——通过引入基于力觉反馈的动态轨迹修正模块,机器人能在接触工件瞬间将末端速度从500mm/s降至50mm/s,同时保持0.03mm的装配间隙控制能力。这种“先快后慢”的运动策略,底层逻辑是对工件接触力与运动速度的微分方程建模。
赛制逻辑下的性能验证
在2023年世界机器人大赛工业机器人赛项中,某参赛队采用类似技术路线完成“盲装齿轮组”任务。规则要求机器人在无视觉引导条件下,仅凭力觉传感器完成三级齿轮啮合,且总啮合误差不得超过0.1mm。听起来可能反直觉,但该队通过构建齿轮齿廓的数学模型,将力觉信号转换为啮合深度参数,最终以0.08mm的综合误差夺冠。这一案例证明,工业机器人的“智能”不在于模仿人类感知,而在于将物理规律转化为可计算的数学模型。
实验数据还揭示一个关键矛盾:当机器人负载超过额定值的80%时,其轨迹跟踪误差会呈指数级上升。很多人以为这是电机功率不足,其实不然——问题出在传动链的刚度匹配。通过将谐波减速器的扭转刚度从0.5N·m/arcmin提升至1.2N·m/arcmin,实验机器人在满载工况下的轨迹误差从0.15mm降至0.07mm。这一改进的底层逻辑,是建立了“电机扭矩-减速器变形-末端位移”的三阶传递函数模型。