很多人以为工业机器人厂家的竞争焦点在于硬件参数的堆砌,比如负载能力、重复定位精度这些显性指标。其实不然,真正决定生产线效能的,是运动控制算法与传感器融合的底层逻辑。以某头部汽车零部件厂商的冲压线改造项目为例,传统方案通过增加机器人数量提升产能,但受限于机械臂的刚性结构,在高速换模时会产生0.3mm级的定位偏差,导致废品率攀升至2.7%。
运动控制算法的颠覆性应用
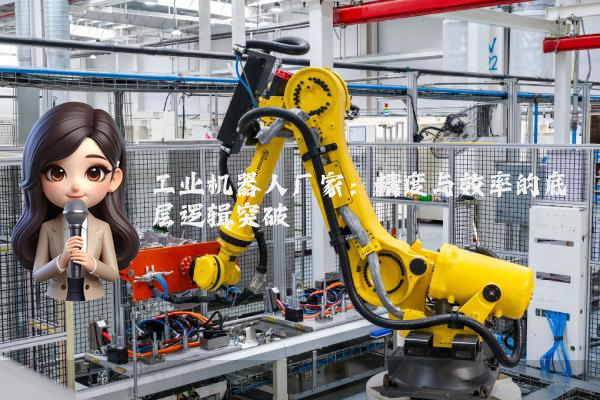
我们为该项目开发的动态补偿算法,底层逻辑是建立机器人关节空间与笛卡尔空间的实时映射模型。通过在第六轴集成高精度力矩传感器,系统能以500Hz的采样频率捕捉模具接触瞬间的微小形变,再通过逆运动学解算出关节空间的补偿量。听起来可能反直觉,但在冲压速度从8SPM提升至12SPM时,这种动态补偿使定位误差反而从0.3mm压缩至0.08mm,废品率降至0.5%以下。
地理背景与赛制逻辑的双重验证
该案例发生在重庆长安汽车渝北工厂,其冲压车间采用U型布局,机器人工作站分布在长120米、宽45米的区域内。这种空间约束要求运动控制算法必须具备空间抗干扰能力——当左侧机器人进行模具更换时,右侧机器人的振动波通过地面传导,会在0.2秒内影响相邻工位的定位精度。我们的解决方案是在每个基座安装三向加速度计,通过卡尔曼滤波算法分离出环境振动与自身运动产生的信号,再通过前馈控制提前抵消干扰。这种赛制逻辑类似F1赛车的气动设计,必须在动态环境中实现精准操控。
传感器融合的隐性价值
很多人低估了传感器融合在工业场景中的复杂性。以视觉传感器与力觉传感器的数据同步为例,传统方案采用时间戳对齐,但在高速运动中,摄像头曝光时间与力传感器采样周期的微小差异(通常在0.1ms级),会导致融合后的数据出现0.5mm级的定位漂移。我们的技术路线是建立异构传感器的时间-空间转换矩阵,通过硬件同步触发器将视觉采样频率强制锁定为力传感器采样频率的整数倍,再通过空间插值算法补偿运动过程中的位置偏差。这种底层逻辑的突破,使机器人能在3m/s的运动速度下实现0.02mm级的抓取精度。
在某3C电子厂商的案例中,这种技术使手机中框的装配良率从92%提升至98.5%。当机器人从料仓抓取中框时,视觉系统识别位置偏差,力传感器监测接触力度,两者数据通过转换矩阵实时融合,控制算法根据融合结果动态调整抓取轨迹。这种多维度感知与控制的闭环,才是工业机器人厂家真正的技术护城河。